
无人机RID简介

一、前言
最近在学习无人机安全,了解到了RID,借此在这里记录一下。
无人机 RID(Remote Identification,远程识别)就是无人机的“数字车牌”或“数字身份证”。它让飞行中的无人机主动、实时地广播自己的身份和位置信息,第三方(如监管机构、其他空域用户)可以通过接收设备识别和追踪它。
1、它会广播哪些信息?
RID 广播的信息是标准化的,且不加密,任何拥有兼容接收设备(如智能手机 App、专用侦测器)的人都能接收。核心信息通常包括:
- 唯一标识:无人机的序列号或本次飞行的会话 ID。
- 实时位置:无人机的经纬度、高度、速度及航向。
- 操作员位置:控制站(即遥控器)的经纬度与高度,实现“人机关联”。
- 时间与状态:精确的时间戳,以及是否处于紧急状态等信息。
2、为什么需要 RID?
它是无人机大规模、安全融入空域的基础设施,核心价值在于:
- 安全与监管:让监管部门和执法机构能实时发现、识别违规飞行的无人机(“黑飞”)并定位操作员,保障机场、大型活动等敏感区域的安全。
- 明确责任:通过唯一标识码,将每次飞行与特定的无人机及所有者关联,建立了可追溯的问责机制。
- 赋能未来商业:是实现超视距飞行、无人机物流、城市空中交通等高级商业运营的前提,为无人机交通管理系统(UTM)提供关键数据。
3、技术上是如何实现的?
RID 主要通过两种技术路径实现,且通常要求无人机在起飞到降落的全程持续发送:
- 广播式(Broadcast RID):主流方式。无人机像“广播电台”一样,通过 Wi-Fi(如 Wi-Fi NAN 或 Beacon)或 蓝牙 信号,直接向周围发送信息,不依赖互联网连接。
- 网络式(Network RID):无人机通过蜂窝网络(4G/5G)将信息上传至服务器,授权用户(如空管)可通过网络查询。
二、标准与规定
1、国标要求
国家标准《民用无人驾驶航空器系统安全要求GB 42590-2023》 在第 4.2 节“远程识别” 及附录 A(规范性) 中,对 RID 功能提出了强制性要求
- 广播式远程识别应采用 Wi-Fi信标(Wi-Fi Beacon)或蓝牙广播协议发送报文。
- Wi-Fi 广播频段 :2400 MHz~2476 MHz或5725 MHz~5829 MHz。
- Wi-Fi 广播信道 :上述广播频段中的任意信道或采用固定信道。如采用固定信道广播时:
- 2.4 GHz频段:应使用信道6(中心频点为2437 MHz),
- 5.8 GHz频段:应使用信道149(中心频点为5745 MHz),
- 信道带宽 :20 MHz。
- Wi-Fi信标(Wi-Fi Beacon)帧格式
| 字段 | 长度 | 取值 | 描述 |
| Element ID | 1 | 221(16进制0xDD) | Wi-Fi信标帧中Vendor Specific元素的取值为221 |
| Len | 1 | 消息长度(字节) | 从OUI/CID字段开始到远程识别消息所有字段的总长度,单位字节 |
| OUI/CID | 3 | 16387004(16进制0xFA0BBC) | OUI/CID固定取值0xFA0BBC |
| Vend Type | 1 | 13(16进制0x0D) | 固定取值0x0D |
| Message Counter | 1 | 0~255(16进制0x00~0xFF) | 消息计数器,取值范围为0~255,每发送一条报文消息则加1,当计数值达到255时,则从0开始继续循环计数 |
| 远程识别Message | 3+N × 25 | 广播式远程识别的报文消息内容 | 报文消息的具体内容 |
- 网络式远程识别
- 网络式远程识别的报文传输协议应满足轻型和小型民用无人驾驶航空器飞行动态数据管理相关要求及无人驾驶航空器运行识别最低运行性能相关要求。
2、民航要求
《民用微轻小型无人驾驶航空器运行识别最低性能要求 (试行)》规定了具体的报文要求
(1) 广播式运行识别报文格式要求
广播式运行识别报文共分为7类报文
| 报文类型 | 报文名称 | 含义 | 必送 (M)/ 可选 (O) |
| 0x0 | 基本ID 报文 | 它包含 UA 的ID 信息,标识ID 类型及 UA 类型 | M |
| 0x1 | 位置向量报文 | 包含 UA 的位置、经度、纬度、高度、航向、速度及时间信息 | M |
| 0x2 | 预留 | 预留 | |
| 0x3 | 运行描述报文 | 允许运行人填写文本来声明任务目的,或任何其他类型的补充信息。 | O |
| 0x4 | 系统报文 | 包含无人驾驶航空器控制站位置,航空器组群及额外的系统信息 | M |
| 0x5 | 预留 | 预留 | |
| 0xF | 报文打包 | 多条报文的打包方式 | M |
(2) 总体要求
广播式运行识别报文长度均为25个字节,其中第一字节为报头,后续24个字节为报文的实际信息。报头字节中,7-4位为报文类型,3-0位为接口版本信息 (默认值为0x1)
| 报头 (1个字节) | 报文内容 (24个字节) | |
| 报文类型 (4位) 7-4位 |
接口版本位 (4位) 3-0位 |
依类型的报文内容 |
| 0x0-0xF | 0x1 | 依类型的报文内容 |
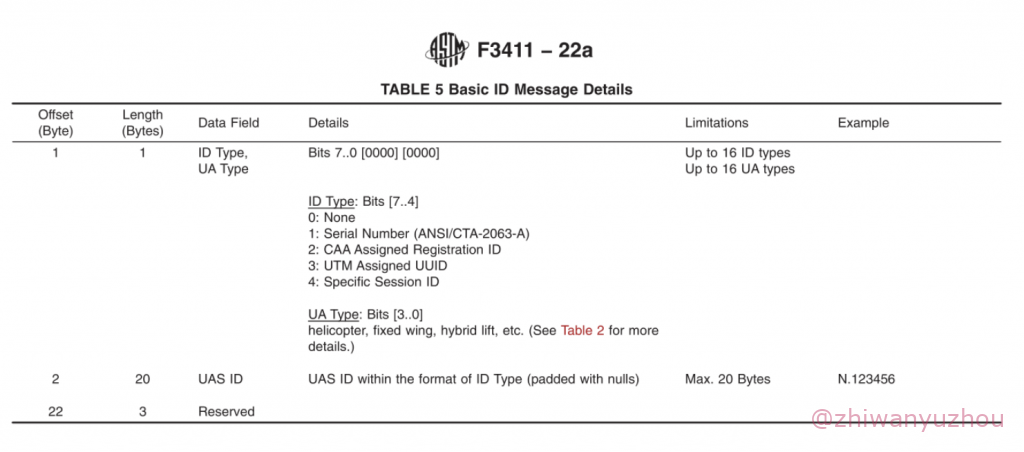
(3) 基本ID报文
基本ID 报文 (报文类型0x0)为周期性,强制静态报文,主要包含ID 类型、UA 类型和 UASID。
| 起始字节 | 长度 | 数据项 | 格式定义 | 必送 (M)/ 可选 (O) |
| 1 | 1 | ID 类型 | 7-4位,ID 类型 | M |
| UA 类型 | 3-0位,UA 类型 | M | ||
| 2 | 20 | UAS ID | UAS识别身份信息 | M |
| 22 | 3 | 预留 |
基本ID 报文的取值参考 ASTMF3411-22a标准的表5
(4) 位置向量报文
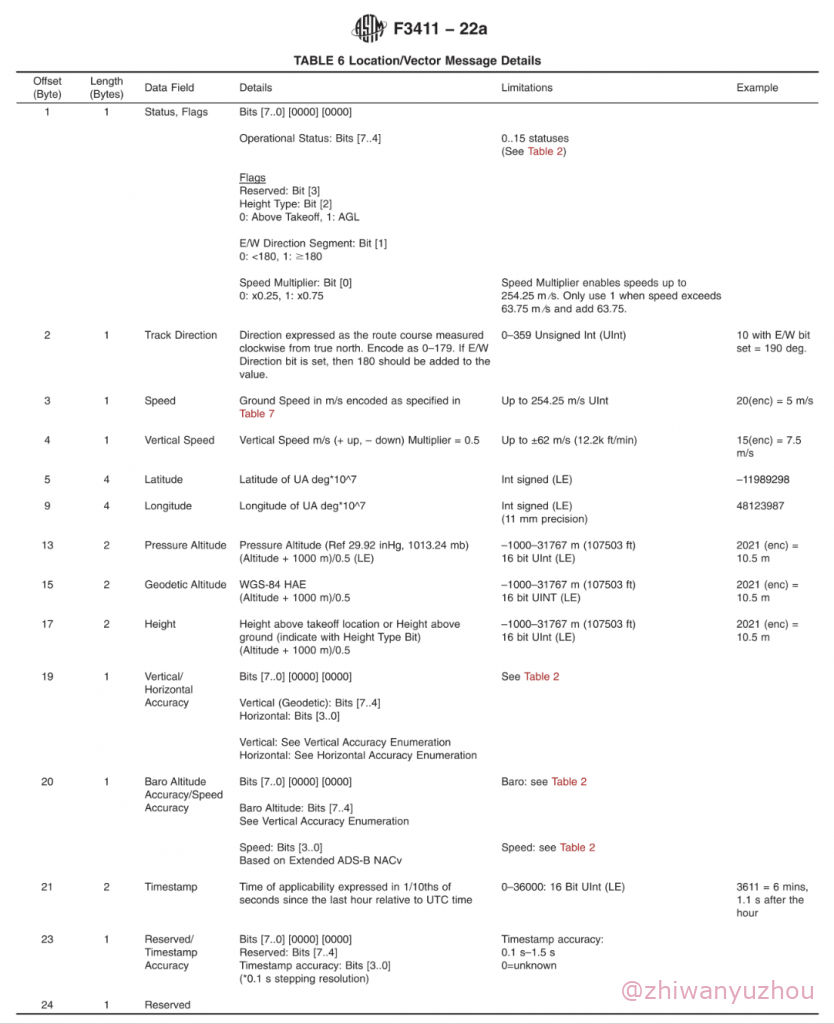
位置向量报文 (报文类型0x1)为周期性,强制动态报文,主要包含位置,高度,速度,时间等标识 UA 运行情况的报文。
| 起始字节 | 长度 | 数据项 | 格式定义 | 必送 (M)/ 可选 (O) |
| 1 | 1 | 运行状态 | 7-4位,运行状态 | M | 标志位 | 3位,预留标志位 |
| 2位,高度类型位 | ||||
| 1位,航迹角 E/W 方向标志 | ||||
| 0位,速度乘数 | ||||
| 2 | 1 | 航迹角 | 航迹角为从真北顺时针测量的航迹角。编码值为0–179,以航迹角E/W 方向标志表示航迹角是否大于等于180度 | M |
| 3 | 1 | 地速 | 航空器地速 | M |
| 4 | 1 | 垂直速度 | 爬升时速度为正,下降时速度为负 | O |
| 5 | 4 | 纬度 | 小端序 | M |
| 9 | 4 | 经度 | 小端序 | M |
| 13 | 2 | 气压高度 | 以1013.25毫巴为参考面的气压高度,小端序 | O |
| 15 | 2 | 几何高度 | 基于当前坐标系的几何高度,小端序 | O |
| 17 | 2 | 距地高度 | 基于起飞地的高度或基于地表的高度,小端序 | M |
| 19 | 1 | 水平精度 | 7-4位:垂直精度 | O |
| 垂直精度 | 3-0位:水平精度 | |||
| 20 | 1 | 速度精度 | 3-0位:速度精度 | O |
| 21 | 2 | 时间戳 | 以当前小时为起始时刻,已经过去的1/10秒数,小端序 | M |
| 23 | 1 | 时间戳精度 | 7-4位:预留 3-0位:时间戳精度,0.1秒的倍数,可表示的精度范围为0.1秒-1.5秒,精度未知时置为0 | O |
| 24 | 1 | 预留 |
位置向量报文的取值参考 ASTMF3411-22a标准的表6
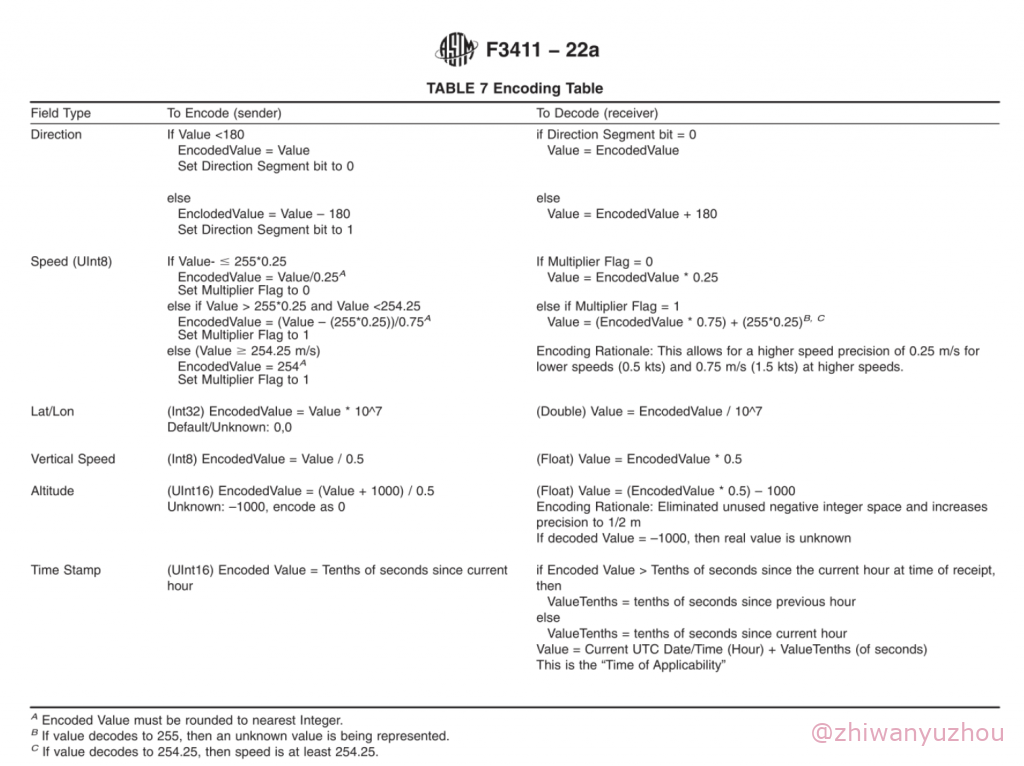
ASTMF3411-22a标准的表7
(5) 运行描述报文
运行描述报文 (报文类型0x3)为周期性,可选静态报文,用于无人驾驶航空器操控员和运行人表述其飞行目的或承载任何其他补充信息。
| 起始字节 | 长度 | 数据项 | 格式定义 | 必送 (M)/ 可选 (O) |
| 1 | 1 | 描述类型 | 0:文字描述 1-200:预留 201-255:私人使用 | O |
| 2 | 23 | 描述 | ASCII字符描述 | O |
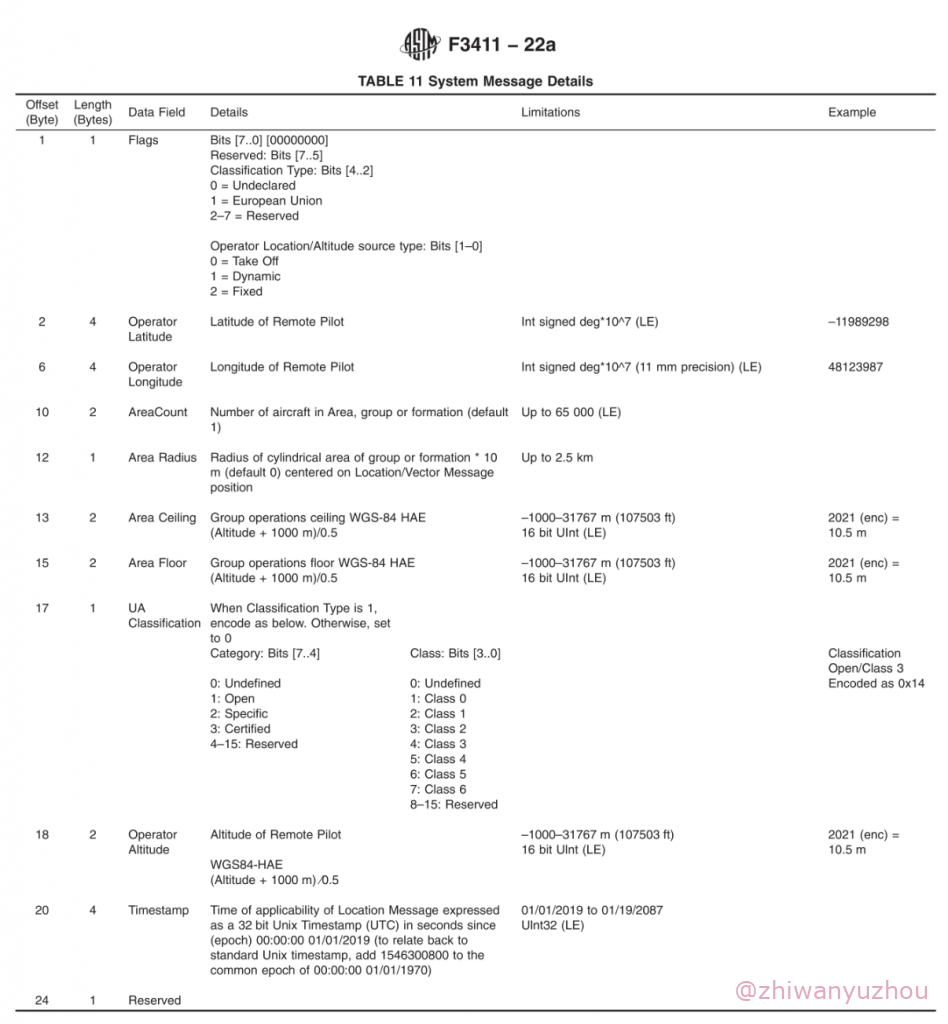
(6) 系统报文
系统报文 (报文类型0x4)为周期性,强制静态报文,用于描述无人驾驶航空器控制站位置和高度、航空器组群及额外的系统信息。如无法获取无人驾驶航空器控制站的经纬度和高度信息时,则使用无人驾驶航空器起飞地的经纬度和高度。无效值、无值或未知时,无人驾驶航空器控制站的经纬度信息均置为0。
| 起始字节 | 长度 | 数据项 | 格式定义 | 必送 (M)/ 可选 (O) |
| 1 | 1 | 坐标系类型 | 7位,预留 6-5位,坐标系类型 | M |
| 等级分类归属区域 | 4-2位,无人驾驶航空器等级 分类归属区域及取值: 0=未定义 2=中国 3-7=预留 | |||
| 控制站位置类型 | 1-0位:无人驾驶航空器控制 站的位置类型 | |||
| 2 | 4 | 无人驾驶航空器控制站纬度 | 无人驾驶航空器控制站的纬度,小端序 | M |
| 6 | 4 | 无人驾驶航空器控制站经度 | 无人驾驶航空器控制站的经度,小端序 | M |
| 10 | 2 | 运行区域计数 | 运行区域内的航空器个数,小端序 | O |
| 12 | 1 | 运行区域半径 | 运行区域半径值*10 | O |
| 13 | 2 | 运行区域高度上限 | 基于当前坐标系的几何高度,小端序 | O |
| 15 | 2 | 运行区域高度下限 | 基于当前坐标系的几何高度,小端序 | O |
| 17 | 1 | UA 运行类别 | 7-4 位 ,UA运行类别及取值: 0=未定义 1=开放类 2=特许类 3=审定类 4-15=预留 | O |
| UA 等级 | 3-0位,UA 等级及取值: 0=微型无人驾驶航空器 1=轻型无人驾驶航空器 2=小型无人驾驶航空器 3=具备运行识别功能的其它无人驾驶航空器 4-15=预留 | |||
| 18 | 2 | 无人驾驶航空器控制站高度 | 无人驾驶航空器控制站基于当前坐标系的几何高度 | |
| 20 | 4 | 时间戳 | 位置向量报中位置相关信息的时 间 戳 , 自 00:00:00 01/01/2019以来的32位 Unix时间戳 (以秒为单位) | O |
| 24 | 1 | 预留 | O |
除本表6中特别列出的取值之外,系统报文的取值参考ASTMF3411-22a标准的表11。
(7) 报文打包
运行识别报文应采用打包模式在一条打包报文 (0xF)中承载并发出多条不同类型的报文,从而提高发送效率,具体打包方式如下。
| 起始字节 | 长度 | 数据项 | 格式定义 | 必送 (M)/ 可选 (O) |
| 1 | 1 | 打包报文中每个报文的长度 | 报文报中的每条报文的长度,为固定值0x19 (25),即25个字节 | M |
| 2 | 1 | 打包报文中包含的报文数量 | 最大到10 | M |
| 3 | N × 25 | 报文内容 [报头][报文] [报头][报文] [报头][报文] … | 每条报文内容,最大250字节 | M |
三、报文示例
使用wireshark分析RID报文的数据帧
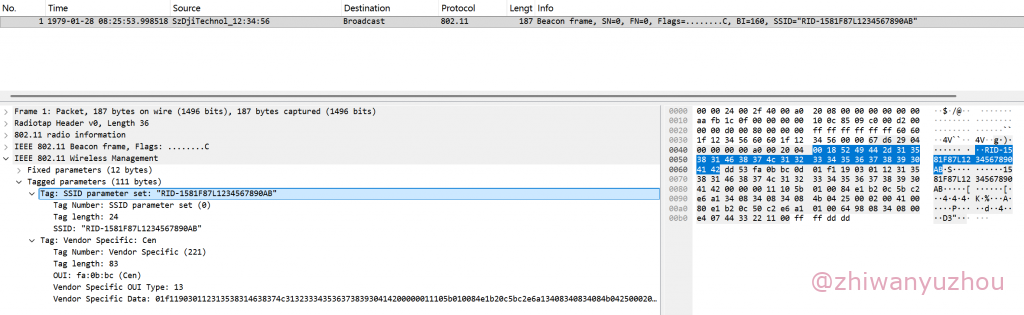
报文示例
          00 01 02 03 04 05 06 07  08 09 0A 0B 0C 0D 0E 0F
00000000  00 18 52 49 44 2d 31 35  38 31 46 38 37 4c 31 32  |..RID-1581F87L12|
00000010  33 34 35 36 37 38 39 30  41 42 dd 53 fa 0b bc 0d  |34567890AB.S....|
00000020  01 f1 19 03 01 12 31 35  38 31 46 38 37 4c 31 32  |......1581F87L12|
00000030  33 34 35 36 37 38 39 30  41 42 00 00 00 11 10 5b  |34567890AB.....[|
00000040  01 00 84 e1 b2 0c 5b c2  e6 a1 34 08 34 08 34 08  |......[...4.4.4.|
00000050  4b 04 25 00 02 00 41 00  80 e1 b2 0c 50 c2 e6 a1  |K.%...A.....P...|
00000060  01 00 64 98 08 34 08 00  e4 07 44 33 22 11 00     |..d..4....D3"..|
1、SSID
| 偏移 | 长度 | 定义 | 值 | 备注 |
| 0x00 | 1 | Tag Number | 0 | SSID parameter set |
| 0x01 | 1 | Tag length | 0x18 | 24字节,SSID长度 |
| 0x02-0x19 | 24 | SSID | "RID-1581F87L1234567890AB" | SSID名称 |
2、Wi-Fi信标帧
| 偏移 | 长度 | 定义 | 值 | 备注 |
| 0x1A | 1 | Element ID | 0xDD | Vendor Specific |
| 0x1B | 1 | Len | 0x53 | 消息长度83字节 |
| 0x1C-0x1E | 3 | OUI/CID | 0xFA0BBC | OUI/CID固定取值0xFA0BBC |
| 0x1F | 1 | Vend Type | 0x0D | 固定取值0x0D |
| 0x20 | 1 | Message Counter | 1 | 消息计数器为1 |
3、打包报文
| 偏移 | 长度 | 定义 | 值 | 备注 |
| 0x21 | 1 | 打包头 | 0xF1 | |
| 0x22 | 1 | 消息长度 | 0x19 | 消息长度为25字节 |
| 0x23 | 1 | 消息条数 | 3 | 消息条数为3条 |
4、基本ID报文
| 偏移 | 长度 | 定义 | 值 | 备注 |
| 0x24 | 1 | 报文类型 | 1 | 1>>4=0,为基本ID报文 |
| 0x25 | 1 | ID/UA类型 | 0x12 | ID类型=0x12>>4=1 UA类型=0x12&0x0F=2 |
| 0x26-0x39 | 20 | UAS ID | 1581F87L1234567890AB | UAS识别身份信息 |
| 0x3A-0x3C | 3 | 预留 | 0 |
5、向量报文
| 偏移 | 长度 | 定义 | 值 | 备注 |
| 0x3D | 1 | 报文类型 | 0x11 | 0x11>>4=1,为向量报文 |
| 0x3E | 1 | 运行状态/标志位 | 0x10 | 运行状态=0x10>>4=1 预留标志位=0 高度类型位=0 航迹角E/W方向标志=0 速度乘数=0 |
| 0x3F | 1 | 航迹角 | 0x5B | 0x5B=91° |
| 0x40 | 1 | 地速 | 1 | 1*0.25=0.25m/s |
| 0x41 | 1 | 垂直速度 | 0 | 0m/s |
| 0x42-0x45 | 4 | 纬度 | 0x0CB2E184 | 0x0CB2E184/(10^7)=21.3069444°, 表示北纬21.3069444° |
| 0x46-0x49 | 4 | 经度 | 0xA1E6C25B | 0xA1E6C25B的最高位为A,说明是负数, (0xA1E6C25B-2^32)/(10^7)=-157.8583333°, 表示西经157.8583333 |
| 0x4A-0x4B | 2 | 气压高度 | 0x0834 | 0x834 * 0.5 -1000 = 50 m |
| 0x4C-0x4D | 2 | 几何高度 | 0x0834 | 0x834 * 0.5 -1000 = 50 m |
| 0x4E-0x4F | 2 | 距地高度 | 0x0834 | 0x834 * 0.5 -1000 = 50 m |
| 0x50 | 1 | 水平/垂直精度 | 0x4B | 垂直精度=0x4B>>4=4 水平精度=0x4B&0xF=11 |
| 0x51 | 1 | 速度精度 | 0x04 | 速度精度=0x04&0xF=4 |
| 0x52-0x53 | 2 | 时间戳 | 0x0025 | 0x25=37 秒 |
| 0x54 | 1 | 时间戳精度 | 0x02 | (0x02&0xF) * 0.1 = 0.2秒 |
| 0x55 | 1 | 预留 | 0 |
6、系统报文
| 偏移 | 长度 | 定义 | 值 | 备注 |
| 0x56 | 1 | 报文类型 | 0x41 | 0x41>>4=4,为系统报文 |
| 0x57 | 1 | 坐标系类型/ 等级分类归属区域/ 控制站位置类型 | 0 | |
| 0x58-0x5B | 4 | 无人驾驶航空器控制站纬度 | 0x0CB2E180 | 21.3069440°(北纬) |
| 0x5C-0x5F | 4 | 无人驾驶航空器控制站经度 | 0xA1E6C250 | -157.8583344°(西经) |
| 0x60-0x61 | 2 | 运行区域计数 | 0x0001 | 1 |
| 0x62 | 1 | 运行区域半径 | 0x64 | 100*10=1000米 |
| 0x63-0x64 | 2 | 运行区域高度上限 | 0x0898 | 0x898*0.5-1000=100米 |
| 0x65-0x66 | 2 | 运行区域高度下限 | 0x0834 | 0x834*0.5-1000=50米 |
| 0x67 | 1 | UA 运行类别/UA 等级 | 0 | |
| 0x68-0x69 | 2 | 无人驾驶航空器控制站高度 | 0x7E4 | 0x7E4*0.5-1000=10米 |
| 0x7A-0x7D | 4 | 时间戳 | 0x11223344 | 2019-01-01 + 0x11223344秒 |
| 0x7E | 1 | 预留 | 0 |
四、LUA解析脚本
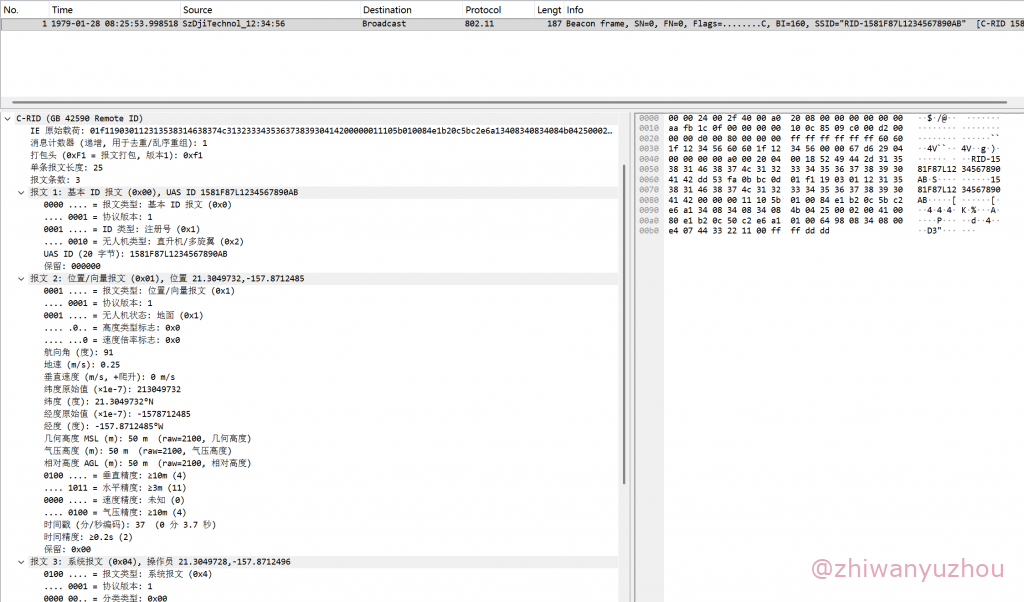
根据标准及相关要求编写解析数据的脚本(crid.lua),放置在wireshark的插件目录,打开pcap文件,查看解析之后的效果。
五、参考文档
https://openstd.samr.gov.cn/bzgk/std/newGbInfo?hcno=0DC41035BA23EF2C5B94E6482492AF1E
https://www.caac.gov.cn/XXGK/XXGK/GFXWJ/202402/t20240227_223037.html